
 陈**:登录了竞赛版
 陈**:学习了山东省“华航唯实杯”机器人虚拟仿真大赛 (10月17日举行)
 北**:登录了工厂仿真
北**:使用了ABB-IRB920T_6kg-450-180-STD机器人
北**:使用了ABB工作站
北**:使用了CHL-DS-11工作站
北**:使用了CHL-KH01设备库
北**:使用了FANUC-LRMate200iD机器人
北**:学习了PQArt实用功能视频讲解
 于**:登录了工厂仿真
工**:登录了工厂仿真
皮**:登录了教育版
皮**:使用了鼠标装配工序模拟工作站
 李**:登录了工厂仿真
李**:使用了CHL-DS-18工作站
 成**:登录了工厂仿真
 0**:登录了竞赛版
0**:使用了CHL-DS-03工作站
杨**:登录了教育版
杨**:学习了PQArt基本功能视频讲解(教学实训项目任务详解)
卡**:使用了CRP-RA15-12机器人
卡**:使用了CRP-RP24-130机器人
马**:登录了工厂仿真
王**:登录了工厂仿真
春**:登录了工厂仿真
春**:使用了CHL-DS-18工作站
张**:登录了竞赛版
 深**:登录了工厂仿真
 周**:登录了工厂仿真
 吴**:登录了工厂仿真
吴**:使用了CHL-DS-18工作站
 桑**:登录了竞赛版
 简**:登录了企业版
 岳**:登录了竞赛版
岳**:使用了CHL-DS-01工作站
杨**:登录了工厂仿真
杨**:使用了CHL-DS-18工作站
 W**:登录了企业版
 言**:登录了企业版
l**:登录了竞赛版
宋**:登录了PQMach工业机器人专用设备编程软件
 甘**:登录了工厂仿真
甘**:使用了CHL-KH01工作站
贾**:登录了企业版
 黄**:登录了工厂仿真
黄**:使用了CHL-DS-18工作站
 无**:登录了工厂仿真
 o**:登录了企业版
o**:使用了ABB工作站
于**:登录了工厂仿真
R**:使用了BRTIRUS1820A机器人
R**:使用了BX-DLZH-T工具
皮**:登录了企业版
皮**:购买了开通仿真版
皮**:使用了ABB工作站
皮**:使用了KUKA-KR360-2机器人
皮**:学习了PQArt工业项目实例讲解
皮**:学习了PQArt实用功能视频讲解
 尹**:登录了竞赛版
武**:登录了竞赛版
欧**:登录了工厂仿真
欧**:使用了CHL-WL-01设备库
欧**:学习了物流竞赛培训
青**:登录了工厂仿真
r**:登录了教育版
周**:登录了企业版
G**:登录了工厂仿真
G**:使用了CHL-KH11(ABB)工作站
杨**:登录了竞赛版
 陈**:登录了工厂仿真
陈**:使用了conveyor-217设备库
陈**:使用了conveyor-model-2设备库
 陈**:登录了竞赛版
常**:登录了企业版
S**:登录了竞赛版
 贺**:登录了工厂仿真
余**:登录了工厂仿真
嘉**:登录了FactoryPlus
W**:登录了工厂仿真
王**:登录了工厂仿真
不**:登录了工厂仿真
不**:使用了CHL-DS-18工作站
 王**:登录了竞赛版
 邢**:登录了企业版
邢**:使用了R220A-220-2.66机器人
王**:登录了工厂仿真
董**:登录了工厂仿真
s**:登录了工厂仿真
s**:使用了CHL-DS-18工作站
杨**:登录了工厂仿真
毅**:登录了工厂仿真
 w**:登录了竞赛版
w**:学习了2022年全国智能制造虚拟仿真大赛软件操作指南
其**:登录了工厂仿真
付**:登录了工厂仿真
付**:使用了CHL-DS-18工作站
 任**:登录了工厂仿真
任**:学习了2022年全国智能制造虚拟仿真大赛软件操作指南
任**:学习了工业机器人集成应用基础课——工业机器人系统集成与应用(虚拟仿真部分)
任**:学习了四川省“华航唯实杯”机器人虚拟仿真大赛
三**:登录了三奥专业版
皮**:登录了工厂仿真
h**:登录了工厂仿真
 石**:登录了工厂仿真
皮**:登录了工厂仿真
俞**:登录了工厂仿真
 刘**:登录了工厂仿真
h**:登录了工厂仿真
 邵**:登录了企业版
林**:登录了工厂仿真
林**:使用了CHL-DS-18工作站
孙**:登录了工厂仿真
 刘**:登录了工厂仿真
刘**:使用了CHL-DS-18工作站
西**:登录了PQArt内核组件
胡**:登录了教育版
徐**:登录了企业版
z**:登录了工厂仿真
z**:使用了ABB-IRB2600-185机器人
z**:使用了CHL-DS-11工作站
z**:使用了CHL-DS-18工作站
z**:使用了CHL-KH11-G4工作站
z**:使用了ESTUN工作站
k**:登录了工厂仿真
G**:登录了工厂仿真
G**:使用了EFORT-ER10-1600机器人
j**:登录了工厂仿真
j**:使用了CHL-DS-18工作站
一**:登录了工厂仿真
 王**:登录了竞赛版
王**:学习了2022年全国智能制造虚拟仿真大赛软件操作指南
F**:登录了工厂仿真
 刘**:登录了工厂仿真
 李**:登录了工厂仿真
 黄**:登录了工厂仿真
罗**:登录了工厂仿真
罗**:学习了物流竞赛培训
孙**:登录了竞赛版
孙**:使用了CHL-DS-11工作站
 星**:登录了工厂仿真
星**:使用了250x250x250设备库
星**:使用了500x500x500设备库
星**:使用了ABB-IRB120机器人
星**:使用了LaserTool工具
成**:登录了PQArt内核组件
 H**:登录了企业版
 刘**:登录了工厂仿真
 程**:登录了工厂仿真
程**:使用了CHL-DS-18工作站
卡**:使用了CRP-RP24-130机器人
卡**:使用了CRP-RP32-180 机器人
M**:登录了工厂仿真
M**:使用了ABB工作站
M**:使用了配天工作站
一**:登录了企业版
一**:学习了PQArt工业项目实例讲解
一**:学习了PQArt实用功能视频讲解
 h**:登录了工厂仿真
姜**:登录了工厂仿真
姜**:使用了ABB-IRB6650S_ExAxis_21m机器人
姜**:使用了ABB-IRBT7004_Standard_20m机器人
姜**:使用了ESTUN工作站
姜**:使用了KUKA-KR16-2机器人
姜**:学习了工业机器人集成应用基础课——工业机器人系统集成与应用(虚拟仿真部分)
姜**:学习了山东省“华航唯实杯”机器人虚拟仿真大赛 (10月17日举行)
王**:登录了工厂仿真
李**:登录了工厂仿真
李**:使用了ABB-IRB120机器人
李**:使用了CHL-KH01工作站
周**:登录了工厂仿真
程**:登录了工厂仿真
王**:登录了埃夫特专属版
王**:使用了EFORT-ER15-1400机器人
袁**:登录了工厂仿真
d**:登录了竞赛版
 张**:登录了竞赛版
张**:学习了山东省“数字+”创新创业大赛“华航唯实杯”机器人虚拟仿真赛赛前培训
 谢**:登录了企业版
王**:登录了工厂仿真
王**:使用了ABB-IRB1410机器人
 1**:登录了竞赛版
1**:使用了CHL-DS-01工作站
陈**:登录了企业版
 段**:登录了工厂仿真
段**:使用了CHL-DS-18工作站
s**:登录了工厂仿真
s**:使用了CHL-DS-18工作站
G**:登录了工厂仿真
G**:使用了ABB-IRB120机器人
G**:使用了ABB-IRB2400_16-155机器人
G**:使用了ABB-IRB2600-12-165机器人
G**:使用了ABB-IRB2600-12-185机器人
G**:使用了ABB-IRB2600-185机器人
G**:使用了ABB-IRB6650S_ExAxis_21m机器人
G**:使用了CHL-DS-18工作站
G**:使用了CHL-JC-11工作站滑轨(ABB-IRB120)机器人
张**:登录了工厂仿真
张**:使用了CHL-DS-18工作站
 匿**:登录了工厂仿真
匿**:使用了CHL-DS-18工作站
w**:登录了竞赛版
w**:使用了CHL-DS-01工作站
e**:登录了竞赛版
 豪**:登录了工厂仿真
豪**:使用了CHL-DS-18工作站
陈**:登录了工厂仿真
陈**:使用了CHL-DS-18工作站
 高**:登录了工厂仿真
 孙**:登录了工厂仿真
孙**:使用了CHL-DS-11工作站
孙**:使用了CHL-DS-18工作站
z**:登录了工厂仿真
z**:使用了CHL-KH11(ABB)工作站
徐**:登录了工厂仿真
李**:登录了工厂仿真
李**:使用了CHL-DS-18工作站
h**:登录了工厂仿真
h**:使用了CHL-DS-18工作站
陆**:登录了工厂仿真
张**:登录了工厂仿真
张**:使用了CHL-DS-11工作站
张**:使用了CHL-DS-18工作站
华**:登录了PQArt内核组件
 Y**:登录了工厂仿真
张**:登录了竞赛版
 张**:登录了工厂仿真
张**:使用了CHL-DS-18工作站
S**:登录了工厂仿真
S**:使用了CHL-DS-18工作站
王**:登录了工厂仿真
熊**:登录了教育版
謙**:登录了工厂仿真
西**:登录了企业版
黄**:登录了工厂仿真
蒋**:登录了竞赛版
福**:登录了企业版
 辛**:登录了工厂仿真
辛**:使用了CHL-DS-18工作站
D**:登录了工厂仿真
1**:登录了工厂仿真
雷**:登录了PQLaser三维激光切割编程软件
 ᅟ**:登录了工厂仿真
ᅟ**:使用了CHL-DS-18工作站
腹**:登录了企业版
 王**:登录了工厂仿真
王**:使用了CHL-DS-18工作站
 杨**:登录了工厂仿真
 王**:登录了工厂仿真
王**:登录了企业版
常**:登录了企业版
 王**:登录了工厂仿真
雷**:登录了企业版
高**:登录了工厂仿真
高**:使用了CHL-KH11-G2工作站
 刘**:登录了工厂仿真
 Z**:使用了INOVANCE-IR-R10-140S5机器人
Z**:使用了INOVANCE-IR-R20-170S5机器人
Z**:使用了INOVANCE-IR-R80-210S5机器人
Z**:使用了INOVANCE-IR-U8-78S5_ASM机器人
 郝**:使用了BRTIRUS0707A_V11机器人
无**:登录了工厂仿真
 高**:学习了山东省“数字+”创新创业大赛“华航唯实杯”机器人虚拟仿真赛赛前培训
南**:登录了企业版
!**:登录了工厂仿真
!**:使用了CHL-DS-18工作站
长**:登录了PQArt内核组件
华**:登录了PQArt内核组件
 y**:登录了工厂仿真
y**:使用了CHL-DS-18工作站
y**:登录了工厂仿真
沪**:登录了沪钧机电专业版
J**:登录了工厂仿真
s**:登录了企业版
毕**:登录了企业版
 张**:登录了教育版
张**:使用了CHL-KH01工作站
2**:登录了工厂仿真
2**:使用了CHL-DS-18工作站
蔡**:登录了工厂仿真
蔡**:使用了CHL-DS-18工作站
程**:登录了工厂仿真
蒋**:登录了工厂仿真
 向**:登录了工厂仿真
s**:登录了竞赛版
s**:使用了CHL-DS-01工作站
s**:登录了教育版
苏**:登录了工厂仿真
 孟**:登录了工厂仿真
机**:登录了教育版
S**:登录了竞赛版
 王**:登录了工厂仿真
王**:学习了工业机器人集成应用专辑
王**:学习了四川省“华航唯实杯”机器人虚拟仿真大赛
刘**:登录了工厂仿真
 星**:登录了工厂仿真
星**:使用了CHL-DS-18工作站
�**:登录了工厂仿真
华**:登录了PQArt内核组件
范**:登录了工厂仿真
范**:使用了ABB-IRB1200-7-70机器人
皮**:登录了企业版
 常**:登录了工厂仿真
 张**:登录了企业版
颍**:登录了PQMach工业机器人专用设备编程软件
y**:登录了工厂仿真
y**:使用了CHL-DS-18工作站
G**:登录了工厂仿真
卓**:登录了工厂仿真
龙**:使用了ER10-800-SR 机器人
 虞**:登录了企业版
 彭**:登录了工厂仿真
机**:登录了工厂仿真
机**:登录了竞赛版
赵**:登录了竞赛版
赵**:使用了CHL-KH11(ABB)工作站
S**:登录了工厂仿真
j**:登录了工厂仿真
h**:学习了山东省“华航唯实杯”机器人虚拟仿真大赛 (10月17日举行)
 i**:登录了工厂仿真
 王**:登录了教育版
 贾**:登录了企业版
 霍**:登录了工厂仿真
霍**:使用了CHL-DS-18工作站
雷**:登录了企业版
长**:登录了PQArt内核组件
沈**:登录了PQArt内核组件
黄**:登录了工厂仿真
湖**:登录了工厂仿真
湖**:使用了CHL-DS-18工作站
胡**:登录了竞赛版
胡**:使用了CHL-DS-01工作站
荔**:登录了企业版
 清**:登录了工厂仿真
清**:使用了CHL-DS-18工作站
k**:登录了竞赛版
 x**:登录了工厂仿真
x**:使用了ABB工作站
x**:使用了CHL-DS-01工作站
x**:使用了conveyor-217设备库
x**:使用了JGZX设备库
x**:使用了KUKA-KR16-2机器人
x**:使用了OMR-SEN-E3Z-LS81-2M设备库
y**:登录了工厂仿真
y**:使用了CHL-DS-18工作站
y**:使用了CHL-KH11(KUKA)工作站
 梁**:登录了工厂仿真
梁**:使用了CHL-DS-18工作站
胡**:登录了工厂仿真
胡**:使用了ABB-IRB120机器人
G**:登录了工厂仿真
 胡**:登录了竞赛版
g**:登录了工厂仿真
M**:登录了工厂仿真
M**:使用了ABB-IRB1200-7-70机器人
G**:使用了CHL-JC-01-A(定制)工作站
G**:使用了数控数字化平台工作站
 冯**:登录了工厂仿真
冯**:使用了CHL-DS-18工作站
 张**:登录了工厂仿真
张**:使用了CHL-DS-18工作站
华**:登录了PQArt内核组件
f**:登录了工厂仿真
 陈**:登录了工厂仿真
 潘**:登录了工厂仿真
潘**:使用了CHL-DS-18工作站
司**:登录了工厂仿真
 毕**:登录了工厂仿真
毕**:学习了PQArt基本功能视频讲解(教学实训项目任务详解)
陈**:登录了企业版
 万**:登录了工厂仿真
万**:使用了AUBO工作站
 郭**:登录了企业版
 .**:登录了工厂仿真
 0**:登录了竞赛版
0**:使用了CHL-DS-03工作站
 厉**:登录了教育版
周**:登录了工厂仿真
所**:登录了工厂仿真
所**:使用了CHL-DS-18工作站
A**:登录了工厂仿真
王**:登录了工厂仿真
h**:登录了竞赛版
h**:使用了CHL-DS-03工作站
。**:登录了工厂仿真
。**:使用了CHL-DS-18工作站
。**:学习了四川省“华航唯实杯”机器人虚拟仿真大赛
夏**:登录了埃夫特专属版
夏**:使用了EFORT-ER15-1400机器人
华**:登录了工厂仿真
华**:使用了CHL-DS-18工作站
P**:登录了工厂仿真
朱**:登录了工厂仿真
 K**:登录了竞赛版
K**:使用了CHL-DS-01工作站
 王**:登录了工厂仿真
王**:使用了CHL-DS-18工作站
A**:登录了工厂仿真
 李**:登录了企业版
石**:登录了工厂仿真
 侯**:登录了工厂仿真
l**:登录了竞赛版
 陈**:登录了教育版
熊**:登录了企业版
 秦**:登录了工厂仿真
 浮**:登录了工厂仿真
徳**:登录了工厂仿真
s**:登录了竞赛版
s**:使用了CHL-DS-03工作站
 s**:登录了工厂仿真
许**:登录了工厂仿真
高**:登录了竞赛版
高**:使用了CHL-KH11(ABB)工作站
高**:使用了CHL-KH11(EFORT)工作站
高**:使用了CHL-KH11(STEP)工作站
r**:登录了教育版
 熊**:登录了竞赛版
熊**:使用了CHL-DS-01(A卷)工作站
熊**:使用了CHL-DS-01工作站
熊**:使用了CHL-DS-01码垛工作站
 崔**:登录了工厂仿真
 龙**:登录了竞赛版
上**:登录了企业版
G**:登录了工厂仿真
 然**:登录了竞赛版
然**:使用了CHL-DS-03工作站
y**:登录了工厂仿真
y**:使用了CHL-DS-18工作站
 邱**:登录了工厂仿真
 蔡**:登录了工厂仿真
蔡**:使用了CHL-DS-18工作站
一**:登录了工厂仿真
一**:使用了CHL-DS-18工作站
 沈**:登录了工厂仿真
s**:登录了企业版
马**:登录了工厂仿真
常**:登录了企业版
东**:登录了企业版
万**:登录了竞赛版
万**:使用了CHL-DS-01工作站
照**:登录了企业版
 g**:登录了竞赛版
g**:使用了CHL-DS-01工作站
朱**:登录了工厂仿真
照**:登录了企业版
 0**:登录了竞赛版
0**:使用了CHL-DS-03工作站
 黄**:登录了工厂仿真
常**:登录了企业版
 谢**:登录了竞赛版
 胡**:登录了工厂仿真
胡**:使用了CHL-DS-18工作站
 李**:登录了竞赛版
彭**:登录了竞赛版
彭**:使用了CHL-DS-01工作站
张**:登录了工厂仿真
张**:使用了CHL-DS-18工作站
华**:登录了PQArt内核组件
盛**:登录了埃夫特专属版
周**:登录了竞赛版
杨**:登录了工厂仿真
杨**:使用了CHL-DS-18工作站
D**:登录了教育版
D**:使用了CHL-DS-01码垛工作站
D**:使用了CHL-GV-01设备库
D**:使用了CHL-WL-01设备库
D**:使用了SA7A-7-0.60机器人
D**:使用了定制工作站
杨**:登录了企业版
桐**:登录了工厂仿真
桐**:使用了CHL-DS-03工作站
文**:登录了工厂仿真
文**:使用了CHL-DS-18工作站
 司**:登录了企业版
司**:使用了ABB工作站
司**:学习了PQArt基本功能视频讲解(教学实训项目任务详解)
方**:登录了工厂仿真
 夏**:登录了教育版
夏**:使用了CHL-GV-01设备库
 蒋**:登录了教育版
常**:登录了企业版
 谭**:登录了工厂仿真
龚**:登录了企业版
龚**:使用了FANUC-M-10iD-8L机器人
世**:登录了企业版
G**:登录了工厂仿真
G**:使用了CHL-KH11(ABB)工作站
G**:使用了LaserTool工具
修**:登录了工厂仿真
 陈**:登录了工厂仿真
 飞**:登录了工厂仿真
飞**:使用了ABB-IRB120机器人
飞**:使用了CHL-KH01设备库
飞**:使用了OMR-SEN-E3Z-LS81-2M设备库
G**:登录了工厂仿真
张**:使用了INOVANCE-IR-R11-90S5机器人
 凡**:使用了BRTIRUS0707A_V11机器人
凡**:使用了BRTIRUS1510A(New)机器人
杜**:登录了教育版
林**:登录了工厂仿真
林**:学习了2022“一带一路”金砖国家技能发展与技术创新大赛工业机器人数字孪生技术应用赛项-线上培训
华**:登录了PQArt内核组件
罗**:登录了工厂仿真
 徐**:登录了工厂仿真
李**:登录了工厂仿真
李**:使用了CHL-DS-18工作站
 徐**:登录了教育版
 北**:登录了工厂仿真
李**:登录了工厂仿真
j**:登录了工厂仿真
j**:使用了CHL-DS-18工作站
西**:登录了PQArt内核组件
于**:登录了工厂仿真
于**:使用了CHL-DS-18工作站
张**:登录了工厂仿真
张**:使用了CHL-DS-18工作站
博**:登录了企业版
常**:登录了企业版
学**:登录了工厂仿真
学**:使用了CHL-DS-18工作站
程**:登录了竞赛版
开**:登录了PQArt内核组件
张**:登录了企业版
张**:使用了Hyundai-HH020机器人
张**:使用了KUKA工作站


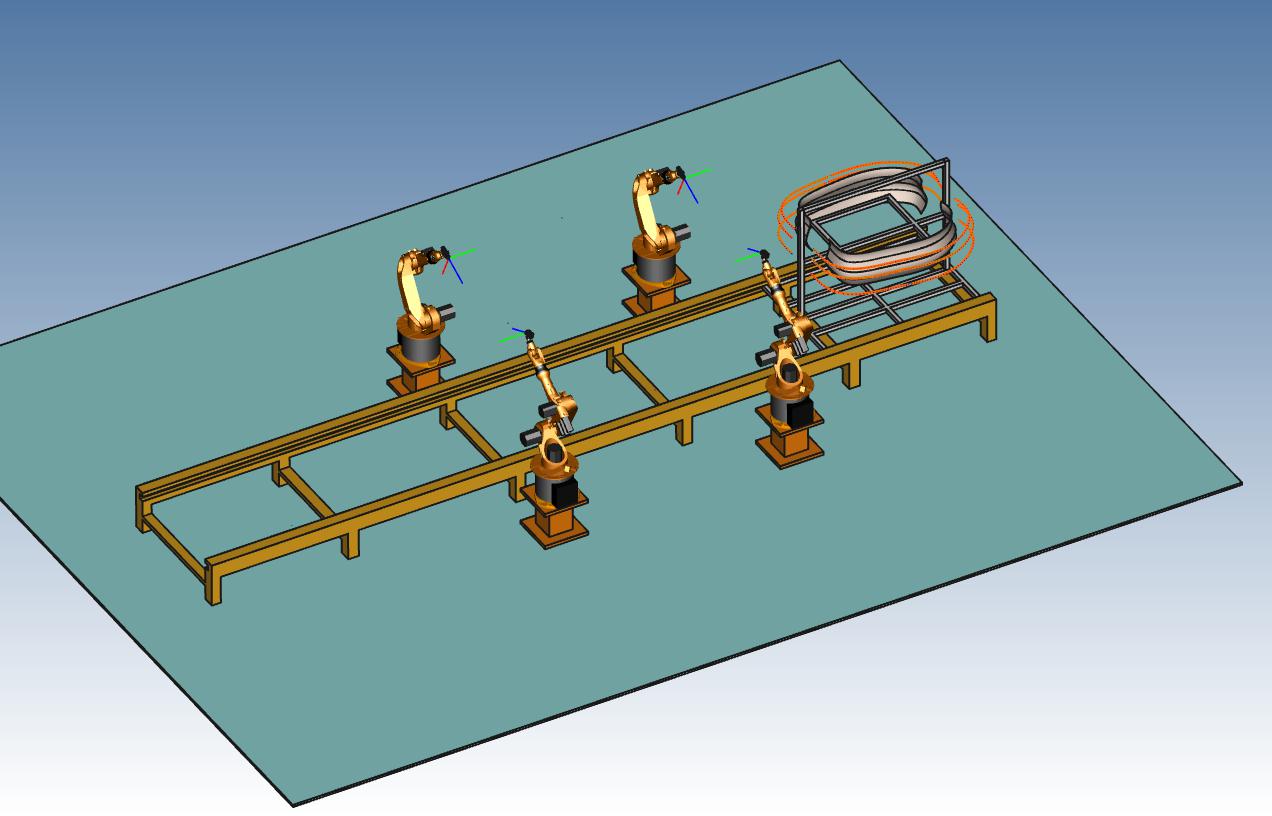
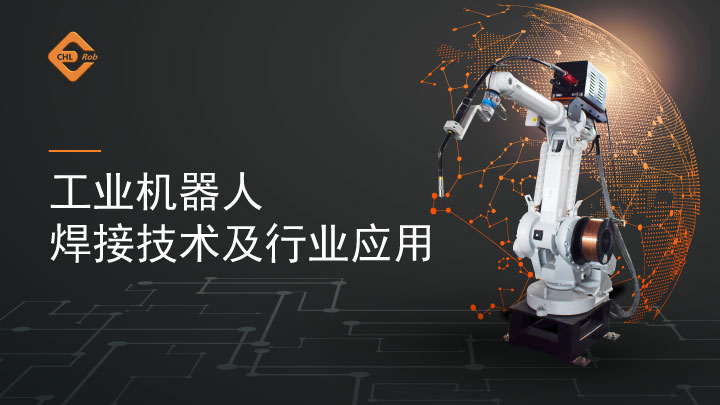
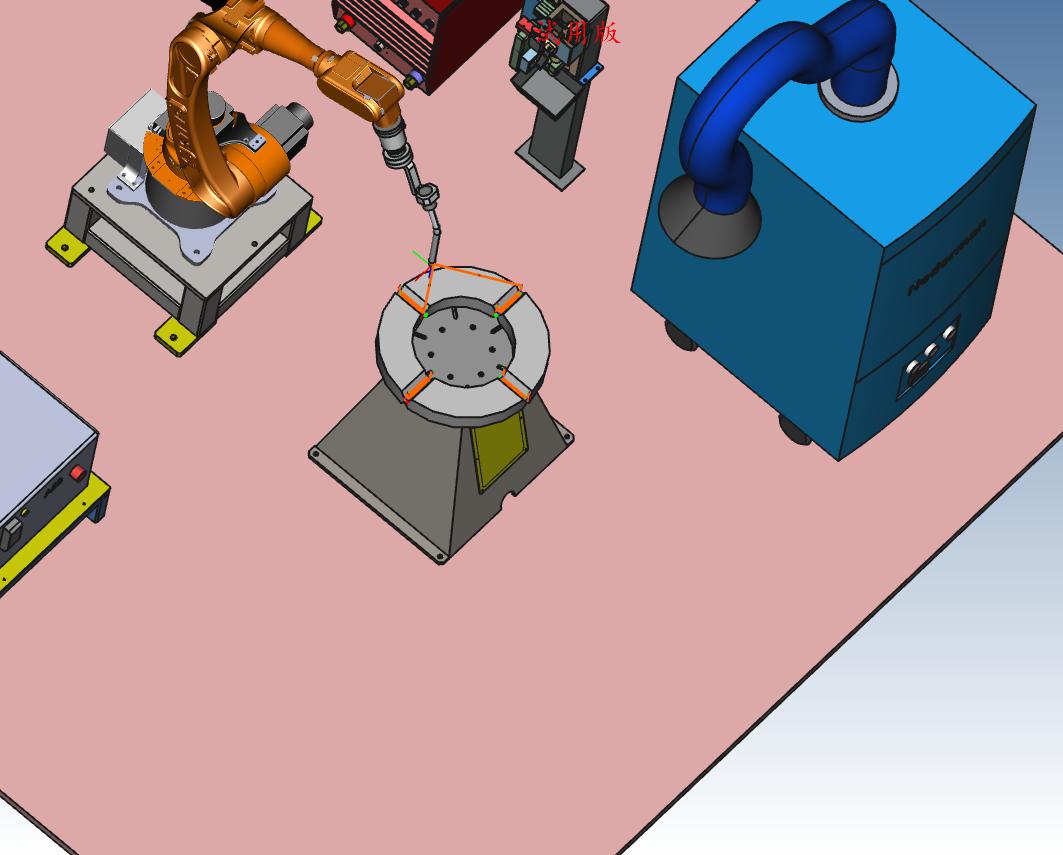
机器人全自动化焊接系统,是一个完整、较为成熟机器人加工流程。目前被广泛应用、汽车制造、轮船制造、钢构件焊接等领域。鉴于所加工件的复杂度、或者体谅大小,一般会给机器人配套变位机或者导轨、特殊的焊枪等设备,本视频主要展示是“机器人+变位机”这种工作情形下机器人焊接加工场景。该套系统包括:机器人本体、变位机、焊枪、清枪器、清枪站等,可以实现对复杂焊接件的连续顺畅、自动化焊接。
 金刚葫芦娃
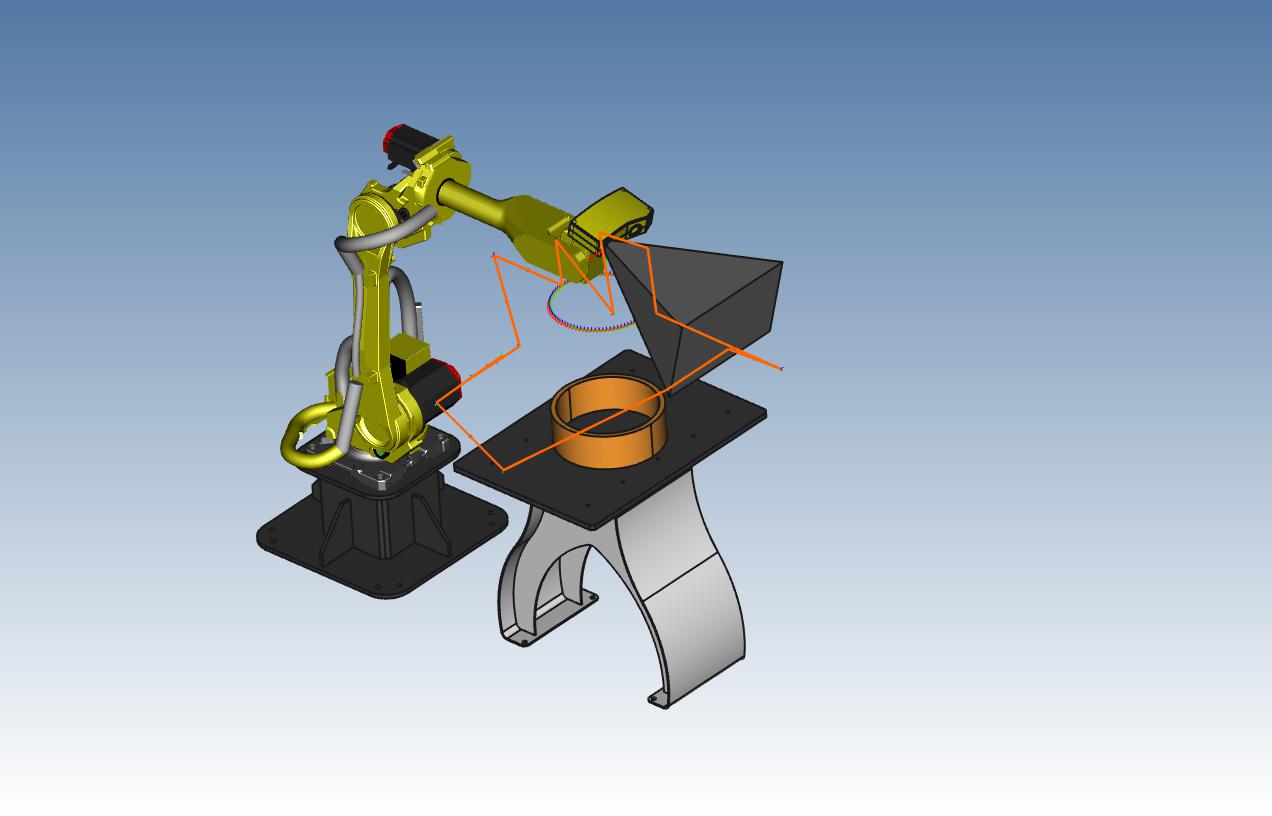
喷涂,是工业自动化生产中,工业机器人使用的一个常用的工作方式。传统的喷涂作业,工作工况很恶劣,严重影响工作人员的身心健康,并且喷涂质量和工人师傅的工作经验,手感、观感有很多关系,会造成喷涂质量侧次不齐。 利用机器人,特别是多机器人协同喷涂,加上必要的密封措施,一方面:减少对环境的污染;另一方面喷涂质量品质如一;工作效率成倍提高。 机器人喷涂作业已经广泛应用于,大型器件外边处理、汽车生产等领域。
金刚葫芦娃
工业机器人3D检测、扫描:采用FANUC-R 0iB机器人、借助3D CaMega CP300 测量系统,对一些复杂的工业零部件进行3D扫描。 扫描结果:一方面可以后续借助3D 打印设备,直接将其打印成型(增材制造);另一方面,可以将扫描点云数据,借助专业的点云处理软件,将其实体化,然后导入3D软件进一步改进后,生成图纸,进行后续的生产制造(减材制造)。
金刚葫芦娃
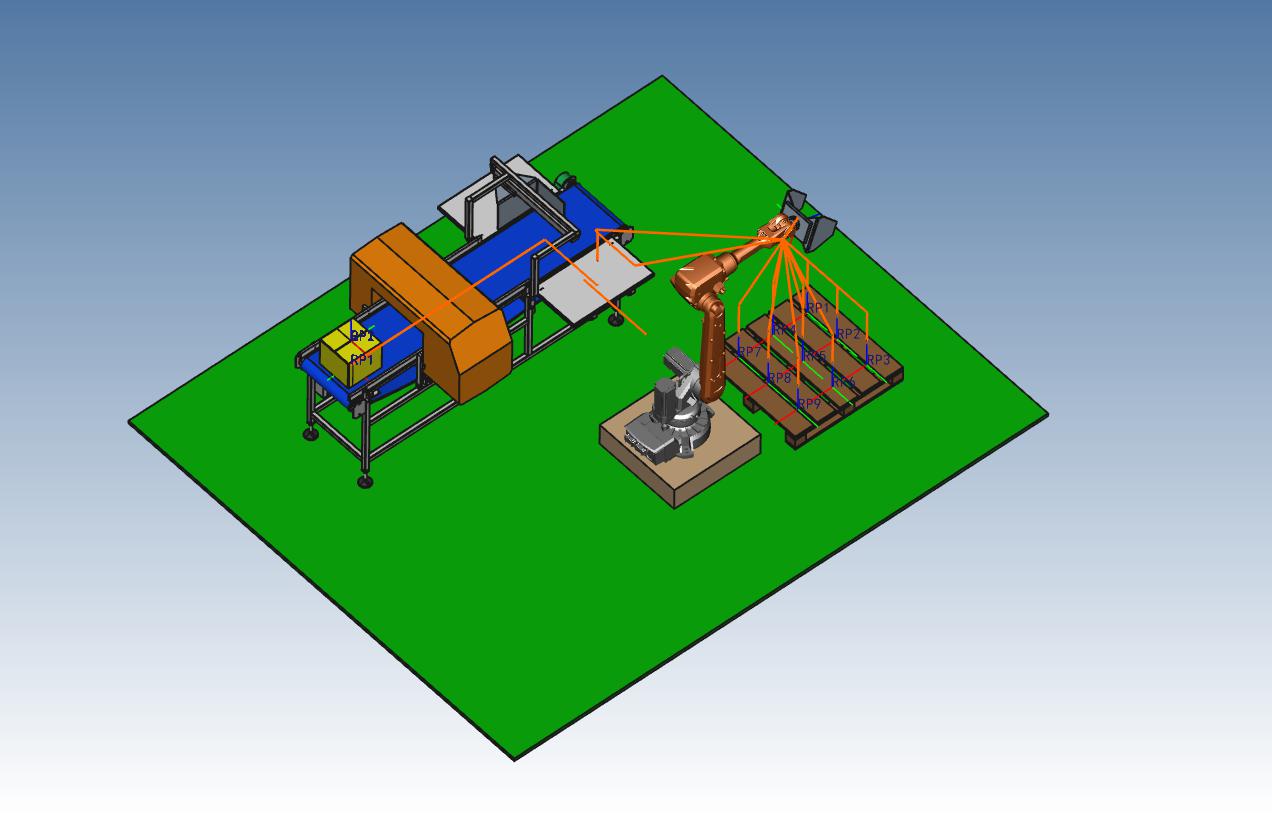
本视频只是简单展示一下机器人在自动化包装线上的上下料,码垛等代替人工的工作情形。包装流水线上专门有颗粒物灌装、外包装包裹、自动化封边u等专有设备,部分这类设备有些严格是一些特殊机构(机器人严格上说是机构的一种),起始或完成阶段,会有机器人参与上下料或者码垛、拆剁的工艺流程设计安排。
金刚葫芦娃
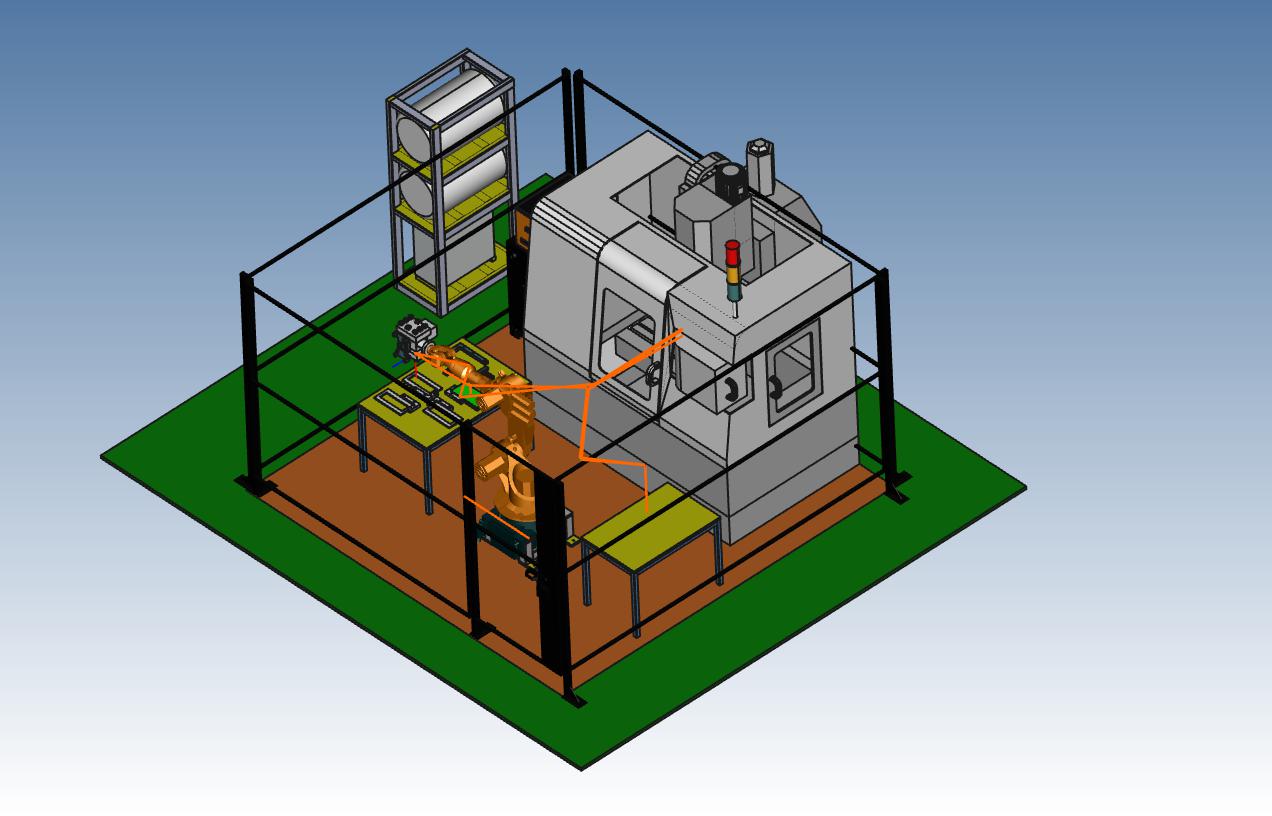
数控加工,这些繁杂、重复、危险性的工作, 每次需要人工上下料,同时操作数控机床的运行与暂停,对工人操作规范要求高、且工作繁琐、工种危险性也很大,稍不注意会对操作人员的肢体造成永久伤害。这种工序固定,有固定工作节拍的工种,比较适合用机器人来代替人工作业,具有工作效率高,精度高,可以二十四小时连续工作等特点,经济效益好。
金刚葫芦娃

核心技术 自主可控
机器人高端应用必备工具
已服务10万+用户
自主可控的智能产线数字孪生软件
海量在线设备库
百万级大场景设计与仿真
可连接实物与虚拟PLC,开展虚拟调试






 010-89755166转810


